


Paruoštas naudoti iš karto

DI autonomija

Robotų parko koordinavimas

Šakių įstatymas per 20 sek.

Jutiklinė saugos sistema

IoT integracija
Greitas paruošimas ir diegimas
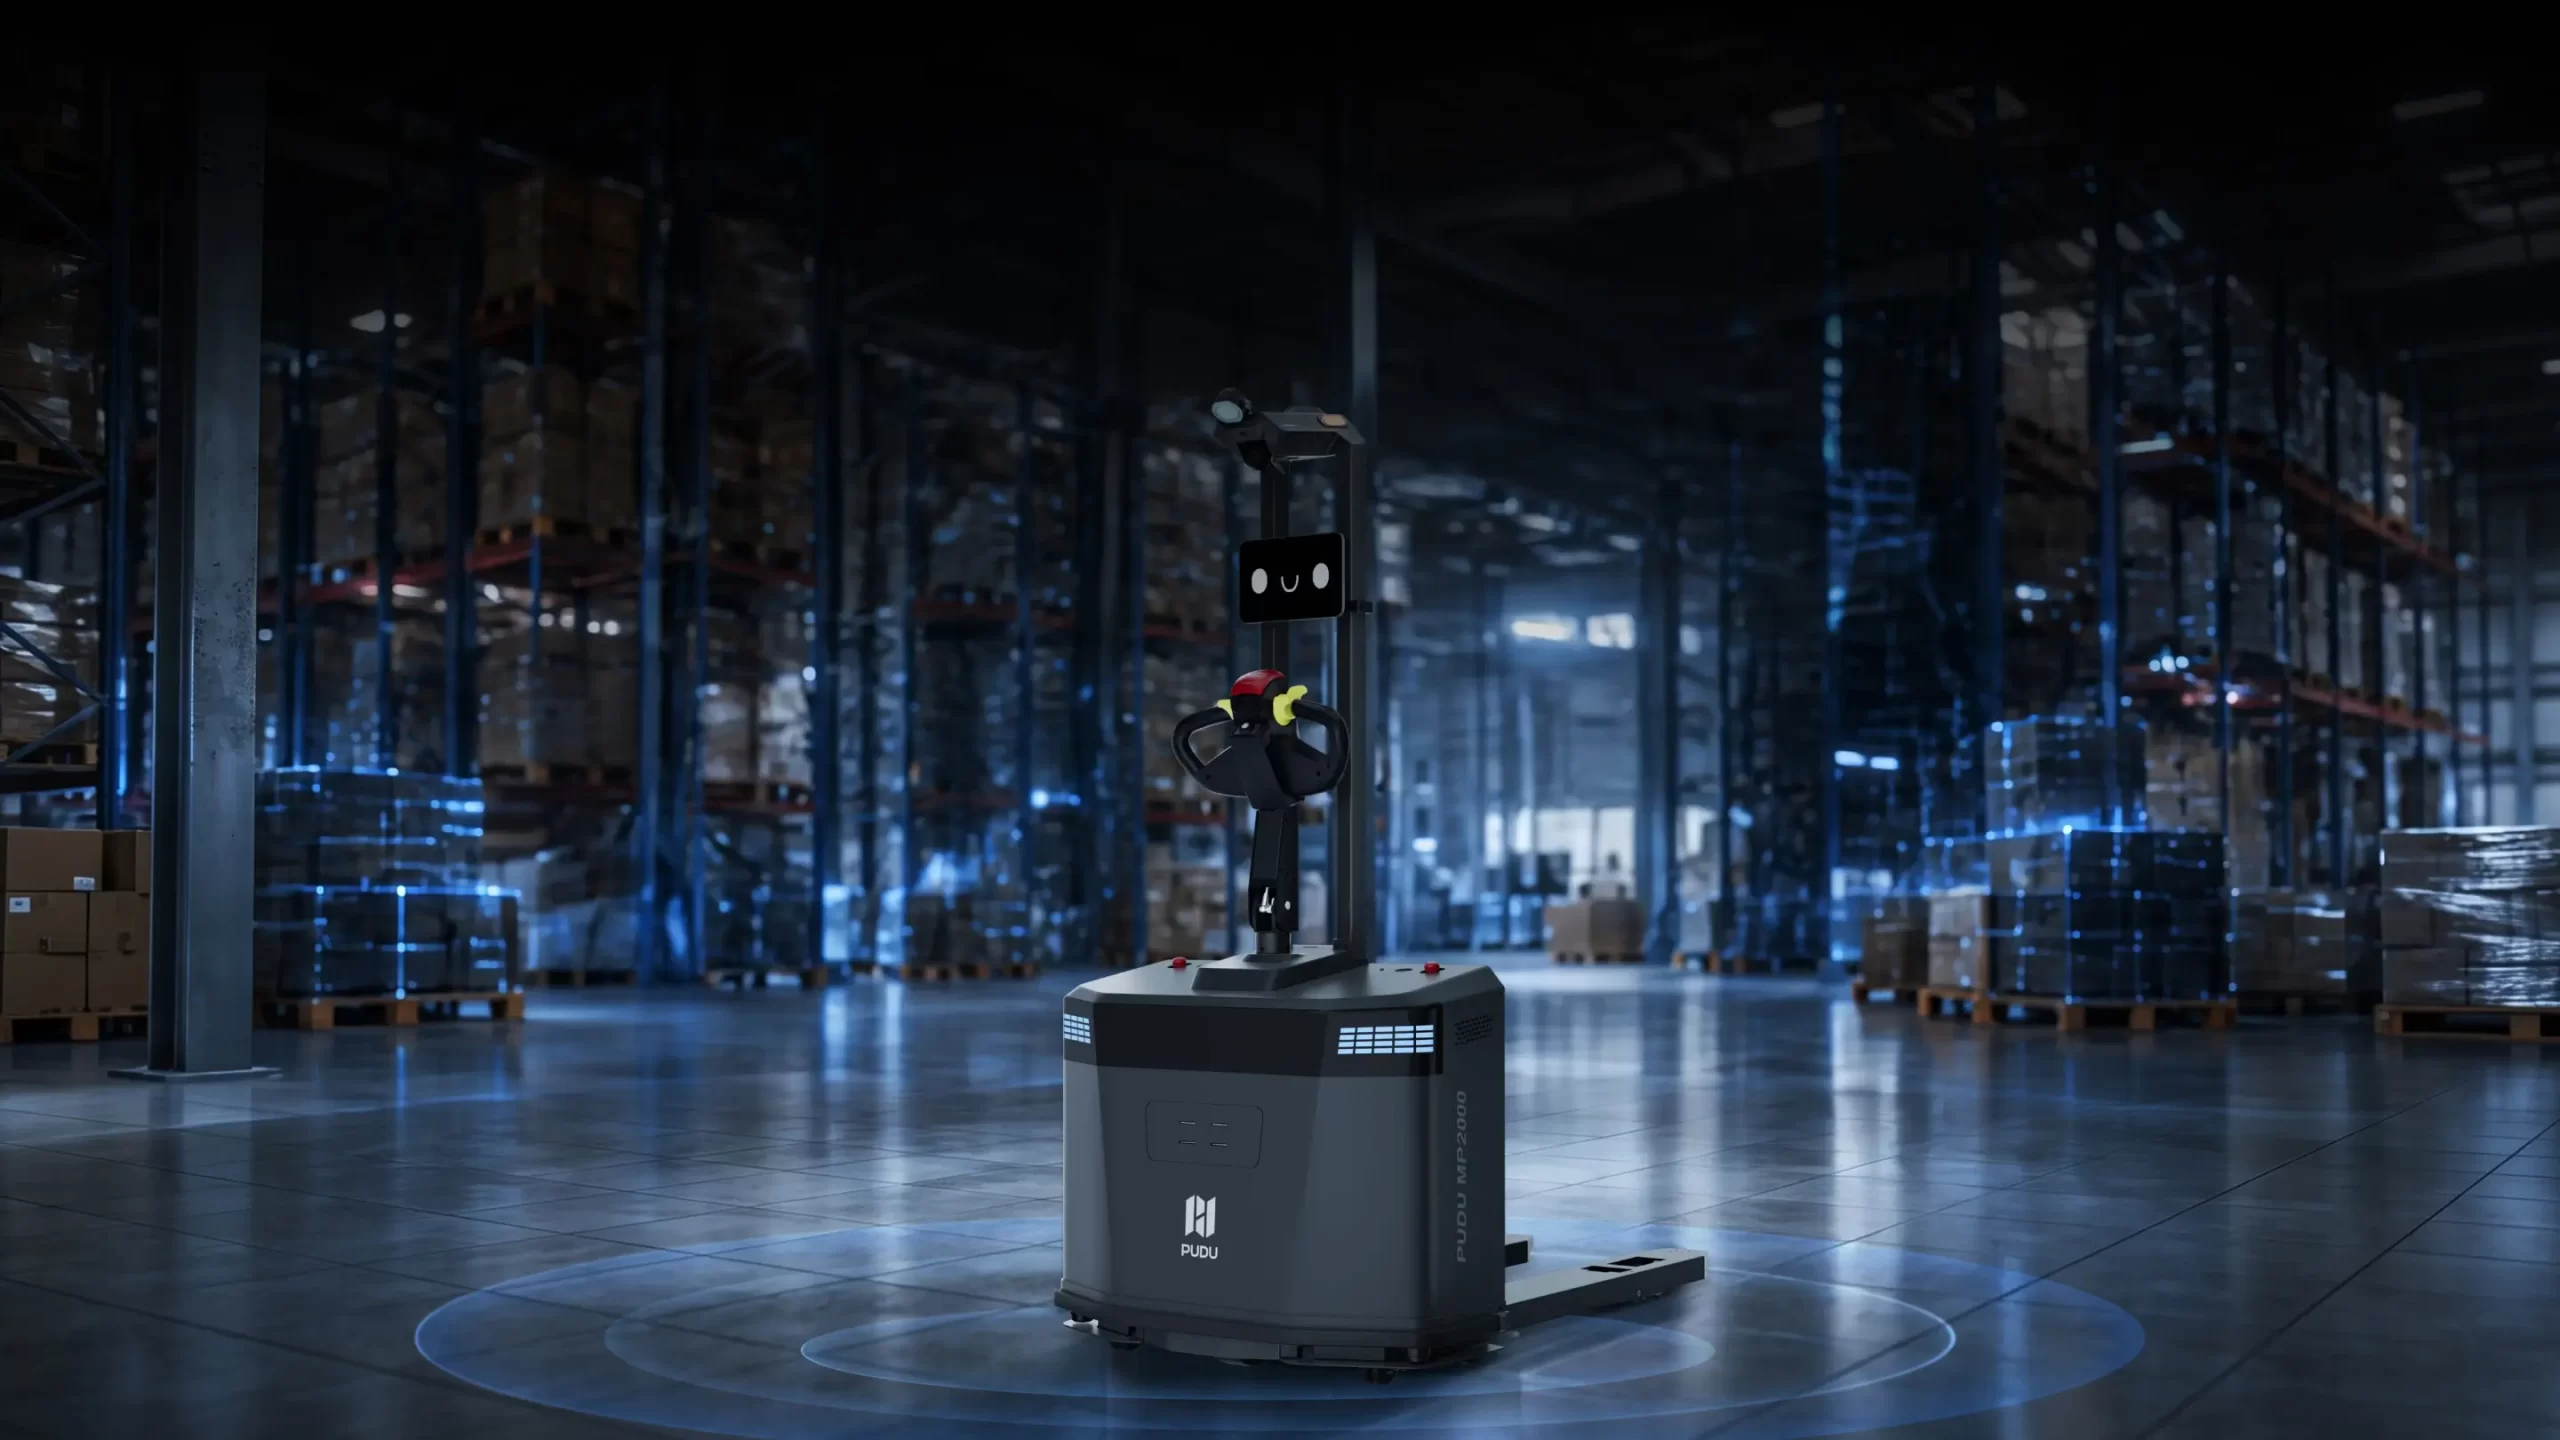
Dėl kelių jutiklių navigacijos ir lokalaus DI apdorojimo robotui nereikia keisti esamos infrastruktūros, integruoti papildomų platformų ar atlikti sudėtingo diegimo. Greitas aplinkos žemėlapio sudarymas ir konfigūravimas sutrumpina diegimo laiką ir leidžia robotą pradėti naudoti greičiau.
DI krovinių laikiklių atpažinimas
Sistema palaiko standartines trijų atramų ir perimetro pagrindo paletes, o nestandartinius krovinių laikiklius išmoksta atpažinti automatiškai. Tai užtikrina tikslų šakių įvedimą ir stabilų krovinio transportavimą.
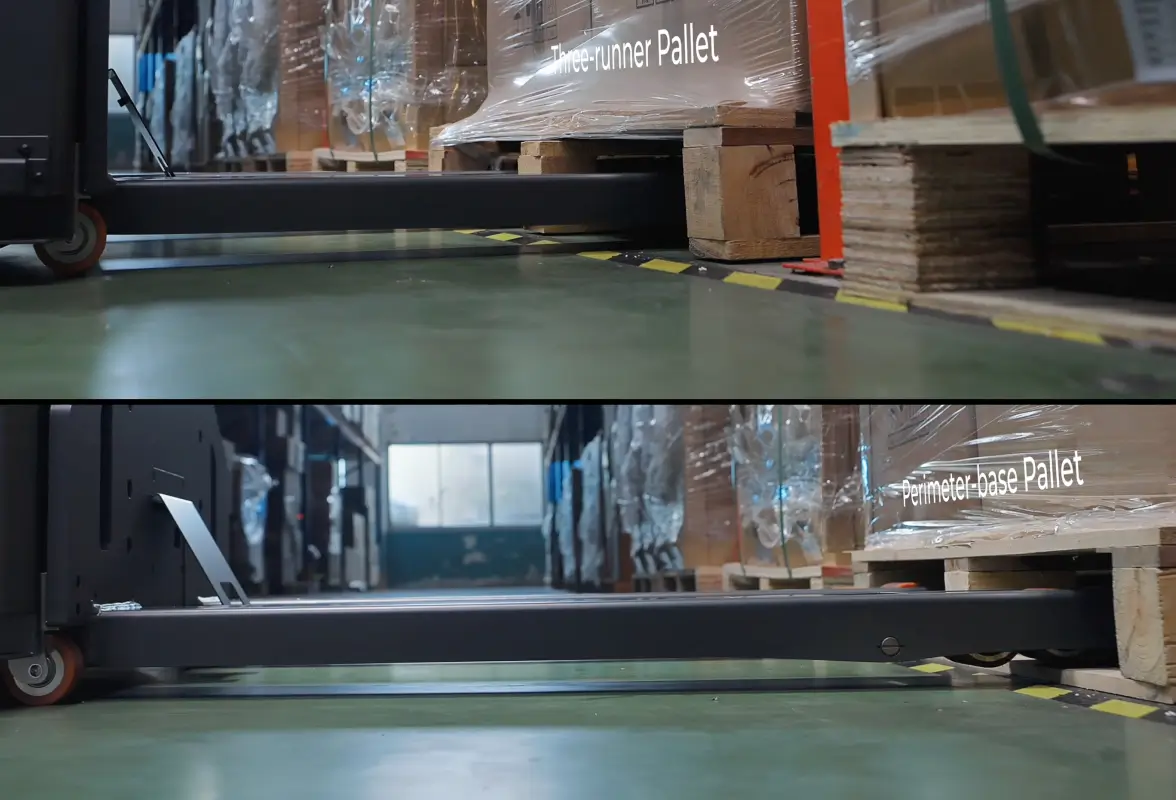
Tinka trijų atramų ir perimetro paletėms
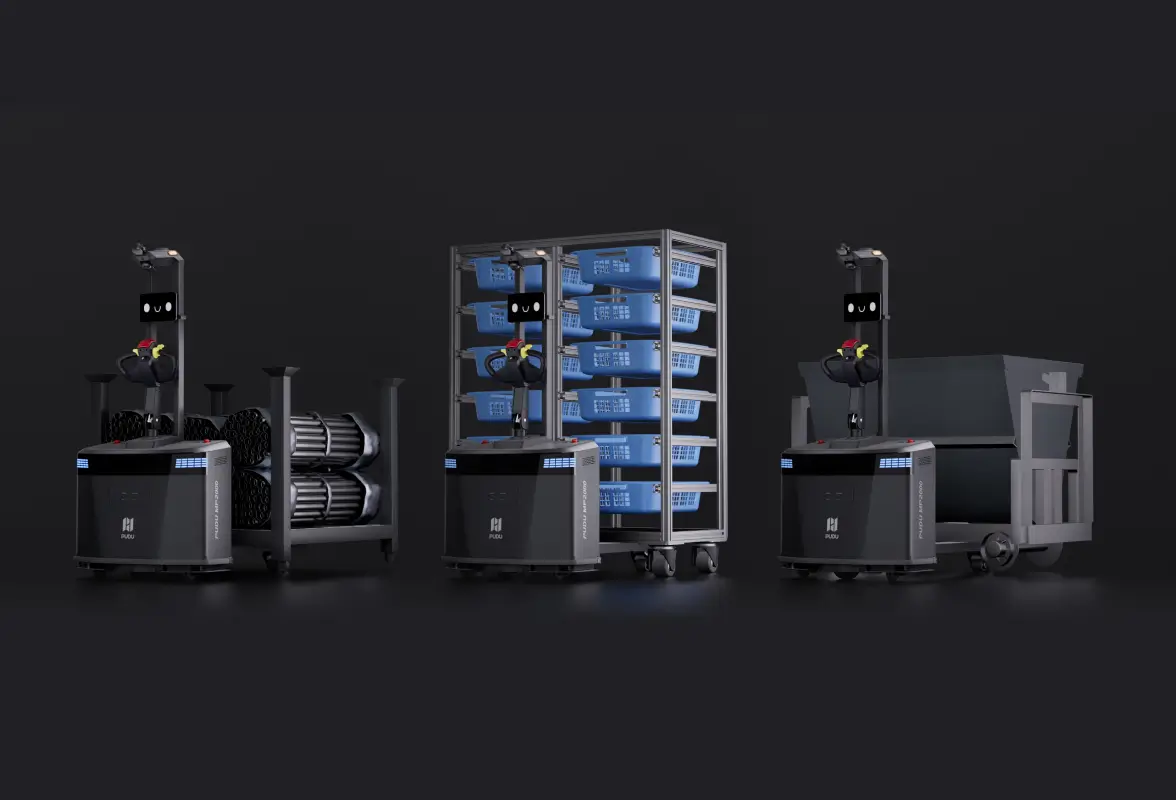
Suderinamas su nestandartiniais krovinių laikikliais
DI sandėliavimo vietų atpažinimas
Sistema nustato sandėliavimo vietų užimtumą ir palečių padėtį, parenka tinkamą paėmimo ar padėjimo vietą bei suplanuoja maršrutą. Visas procesas atliekamas autonomiškai, be rankinio patvirtinimo.
Prisitaikantis lygiavimas, tikslus šakių įvedimas
Sistema automatiškai prisitaiko prie iki 15 cm paslinktų ir iki 15° kampu pastatytų palečių, todėl sumažėja rankinio įsikišimo poreikis ir užtikrinamas patikimas darbas sudėtingoje aplinkoje.
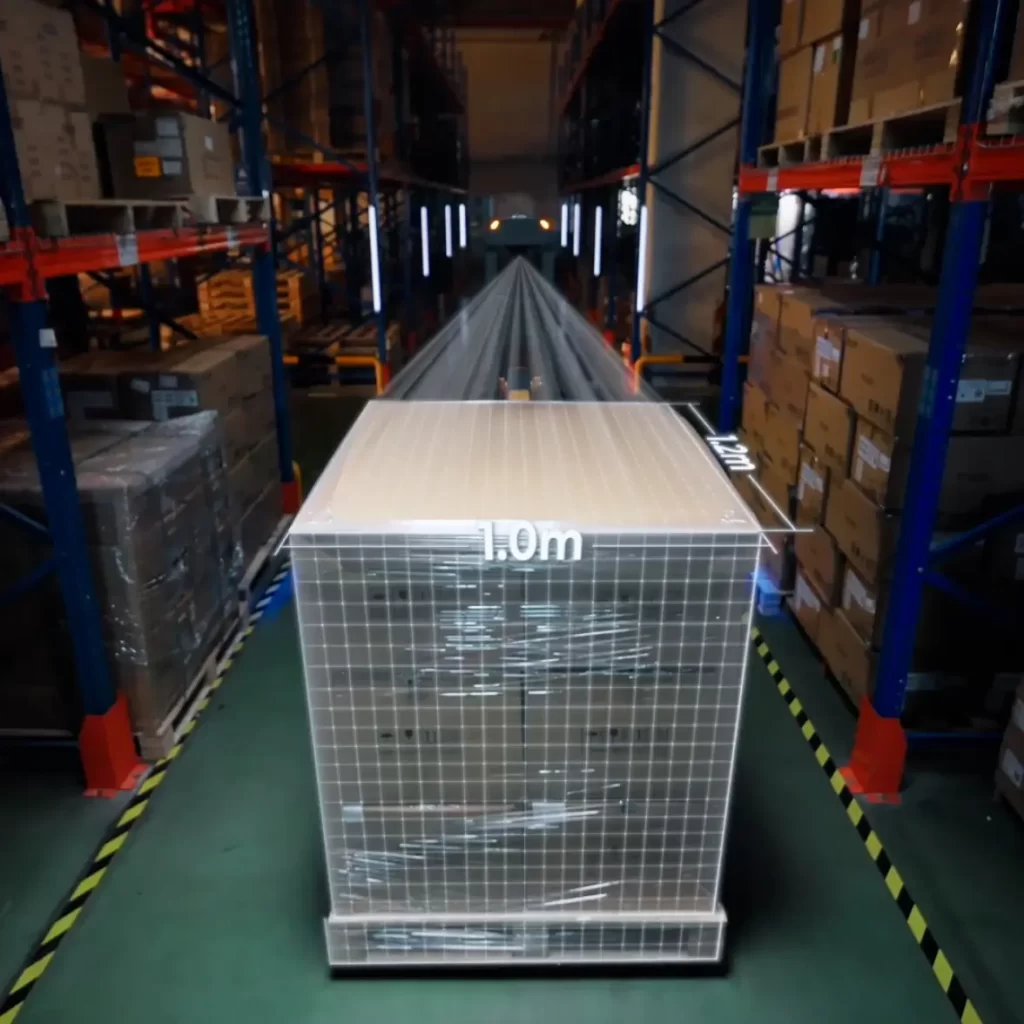
Išmanus laisvos erdvės vertinimas
Sistema realiuoju laiku nustato krovinio matmenis ir kontūrus bei apskaičiuoja saugiam pravažiavimui reikalingą erdvę. Sudėtingoje aplinkoje įveikia iki 10 mm slenksčius ir iki 35 mm tarpus.
Išmanus robotų parko koordinavimas
Paskirstytas valdymas leidžia kiekvienam robotui savarankiškai priimti sprendimus ir planuoti maršrutą, o tarpusavio ryšys užtikrina sklandų koordinavimą. Net ir nutrūkus interneto ryšiui, robotų parkas toliau veikia sinchroniškai.
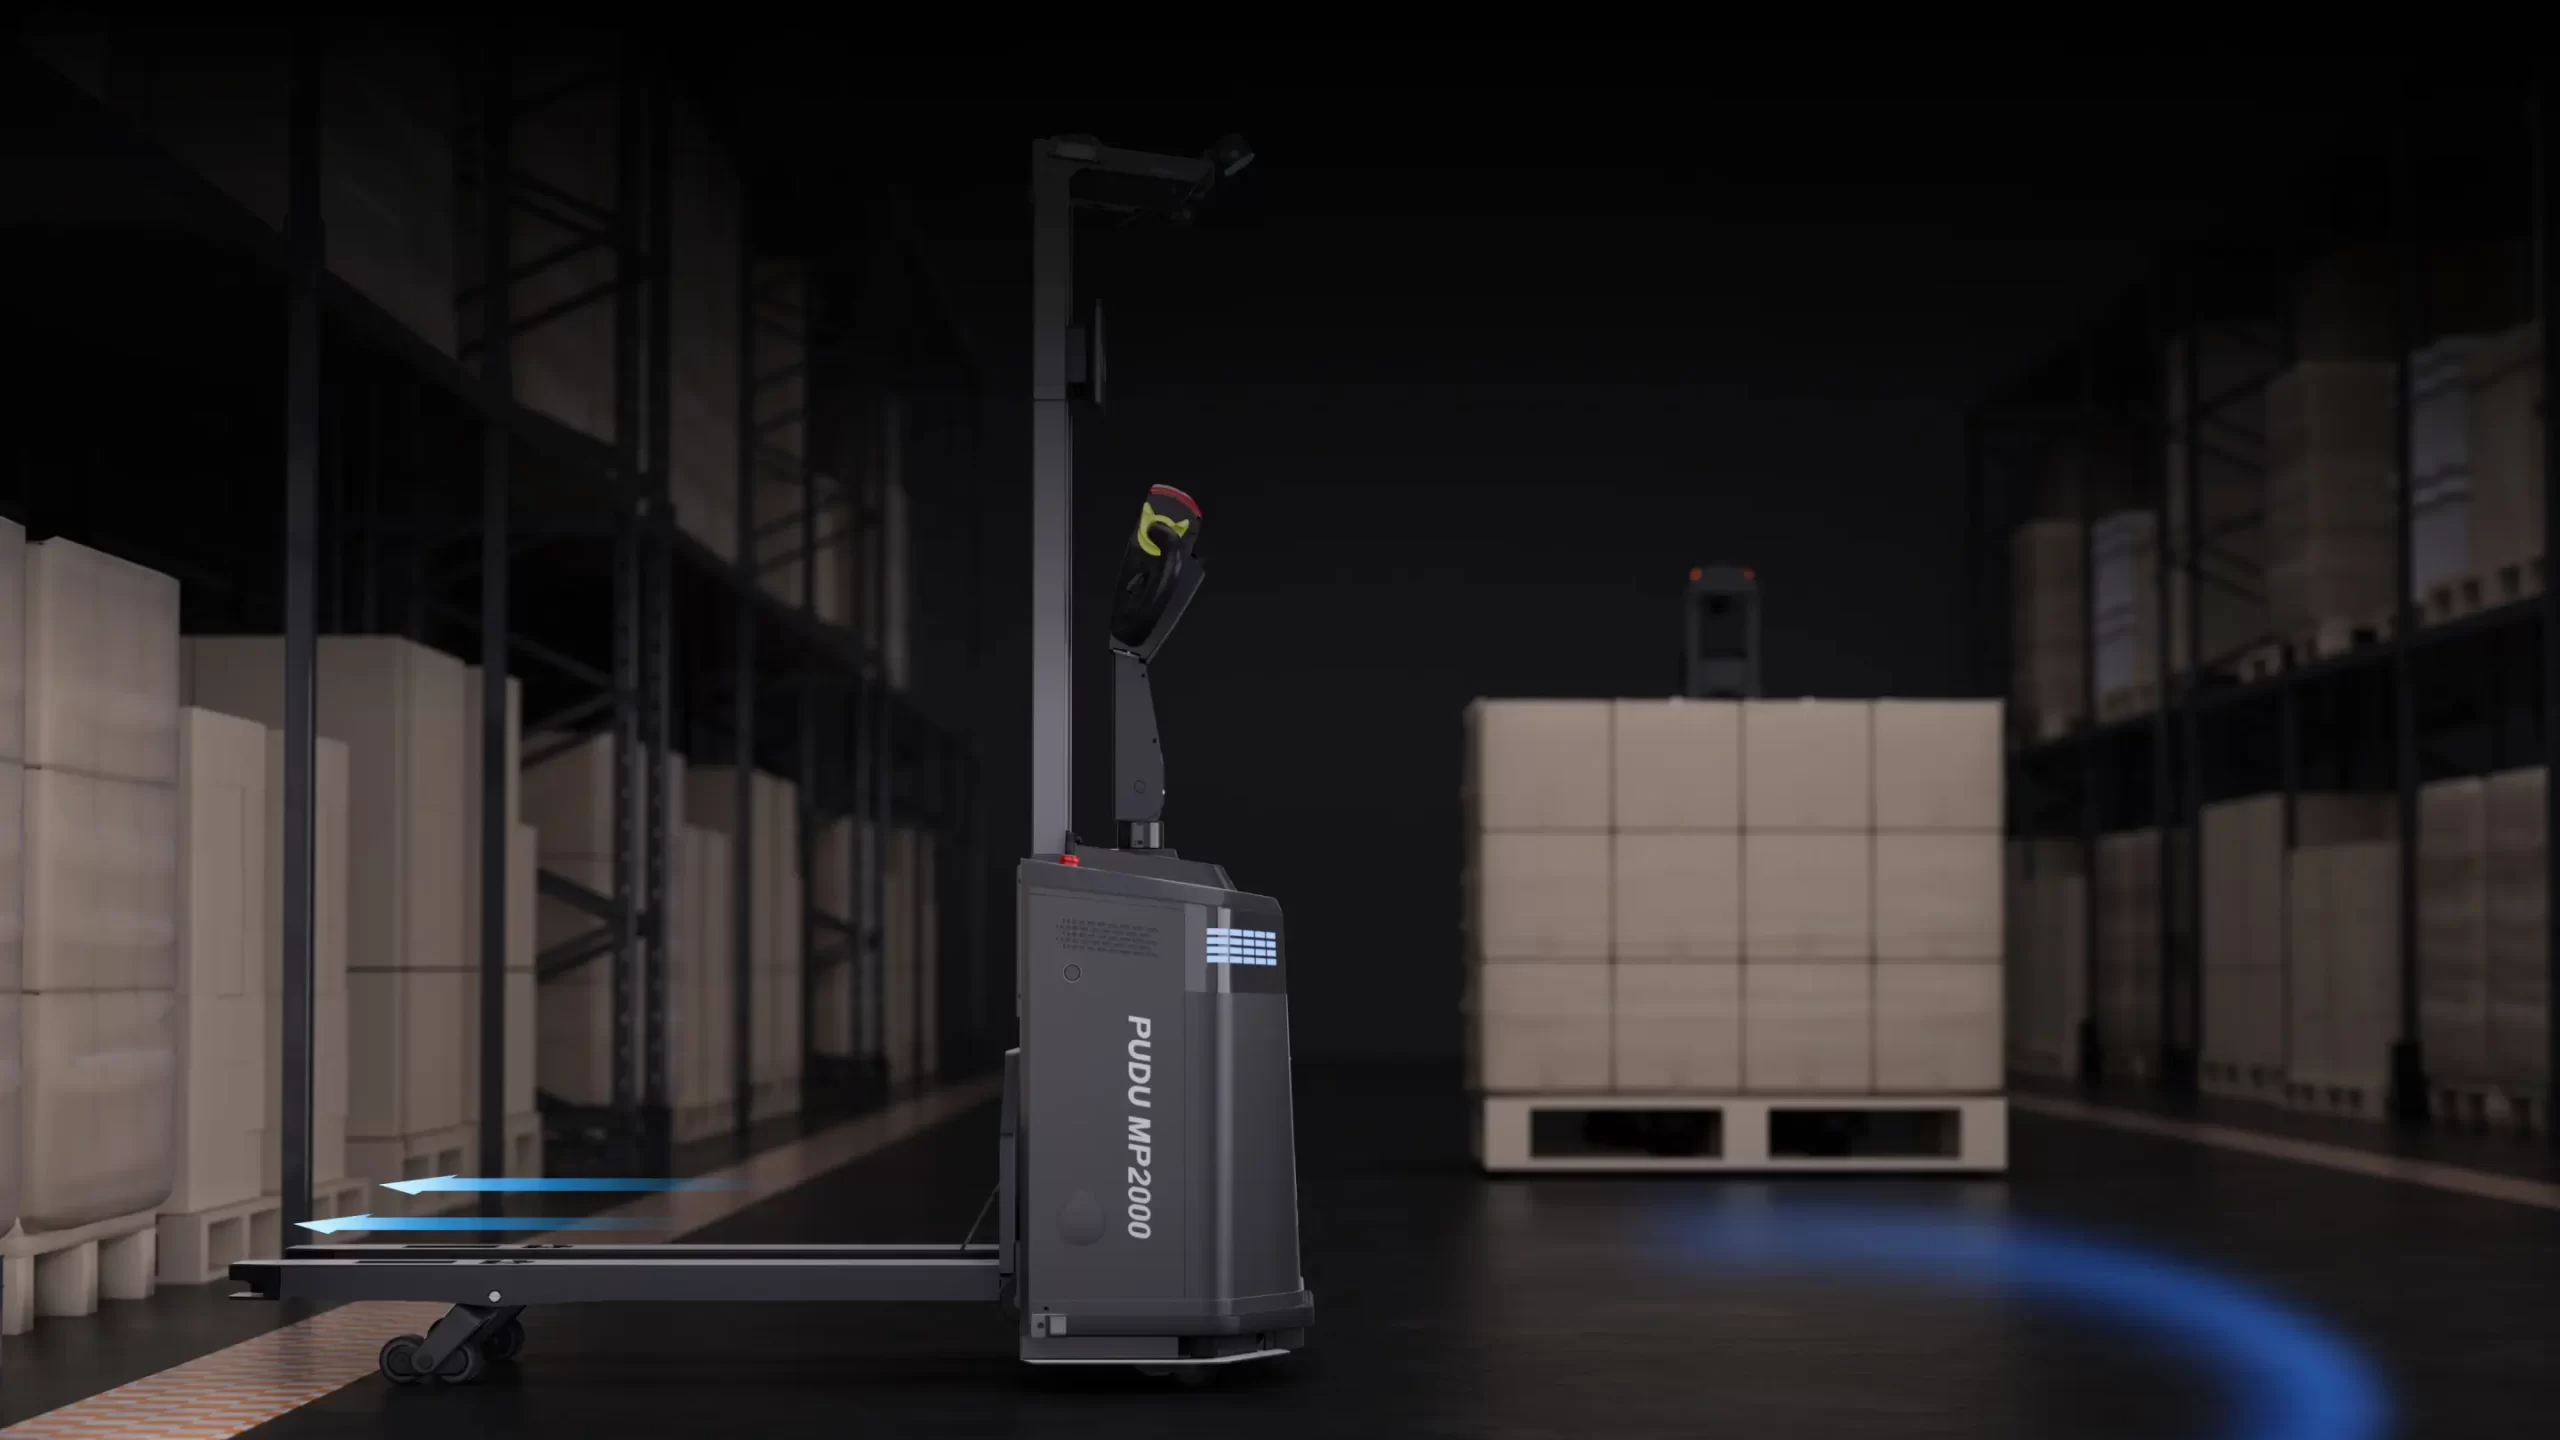
Daugiau vietos siauruose praėjimuose
Robotas gali paimti paletes 90° kampu vos 2 m pločio praėjimuose, kai tarpas tarp palečių siekia tik 15 cm. Tai leidžia efektyviau išnaudoti sandėlio plotą ir didinti talpą neplečiant patalpų.
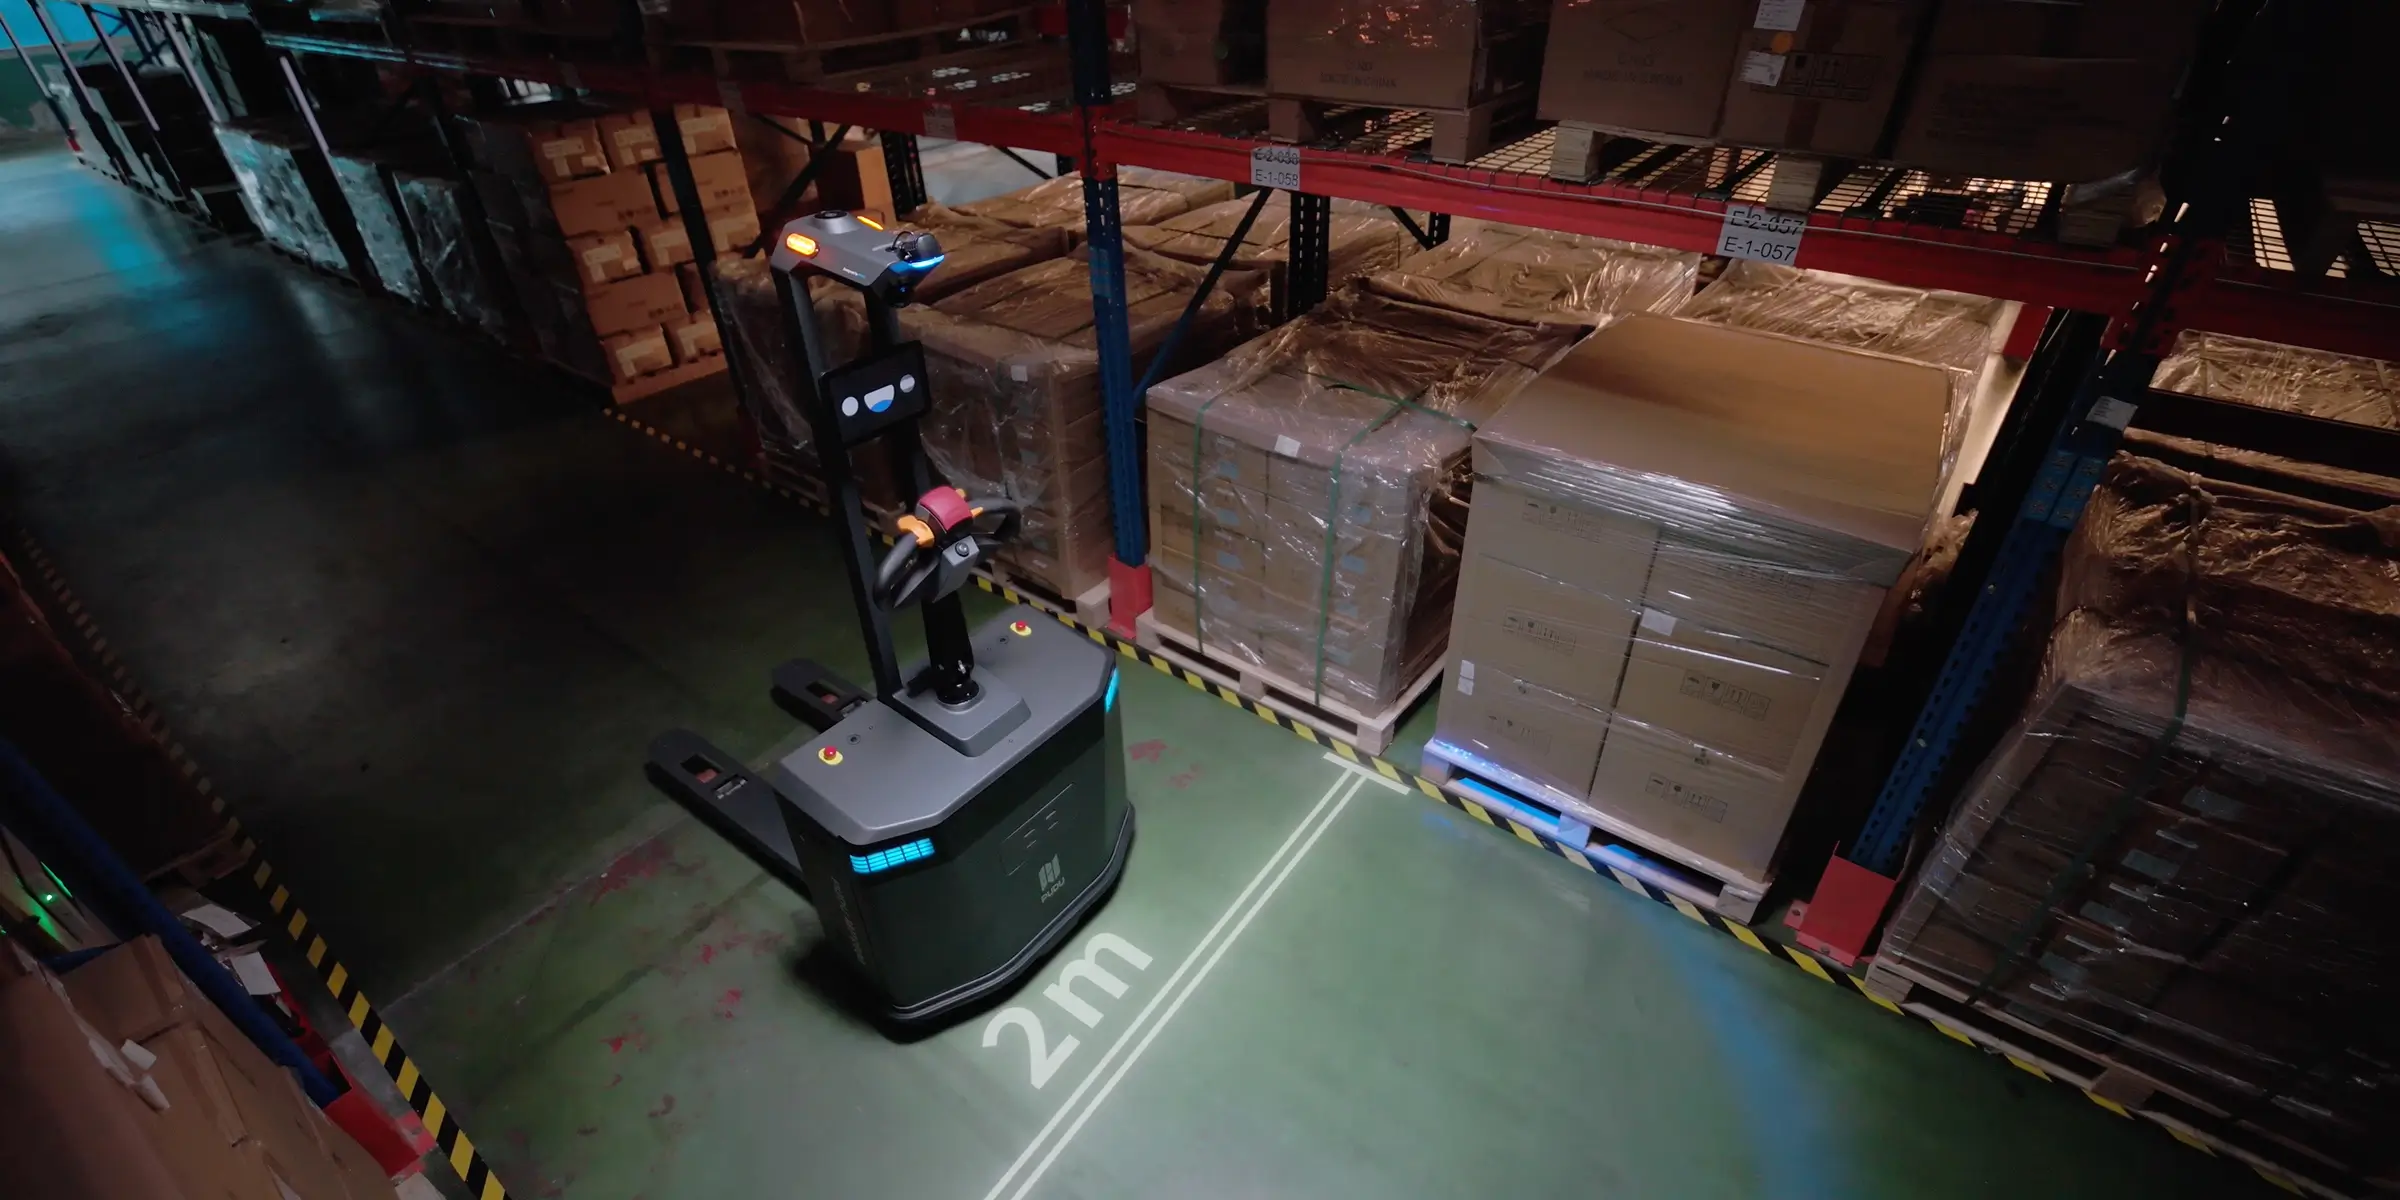
Visapusiška saugos sistema
Gylio kameros, 3D LiDAR ir kiti jutikliai sudaro daugiasluoksnę saugos sistemą, realiuoju laiku aptinkančią žmones, įrangą ir kliūtis. Net sudėtingoje aplinkoje robotas atpažįsta rizikas, išvengia pavojų ir pateikia aiškius įspėjimus.
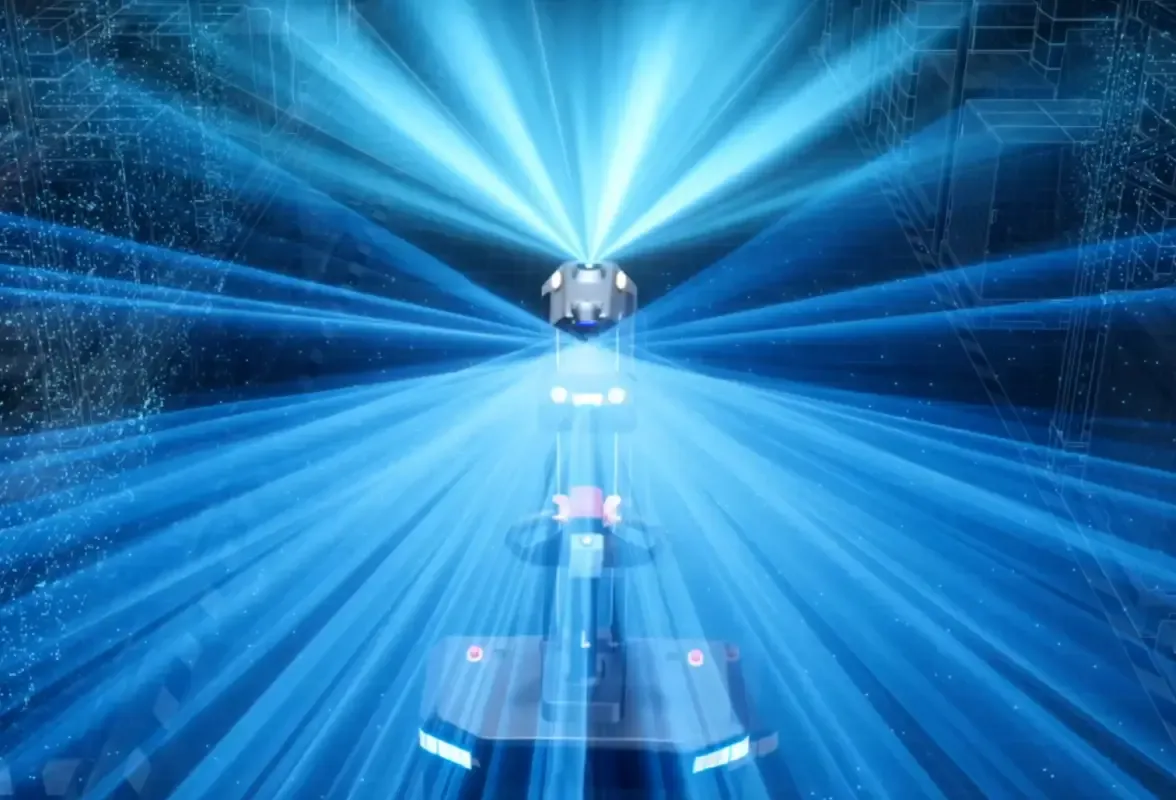
360° aplinkos stebėjimas saugesniam judėjimui
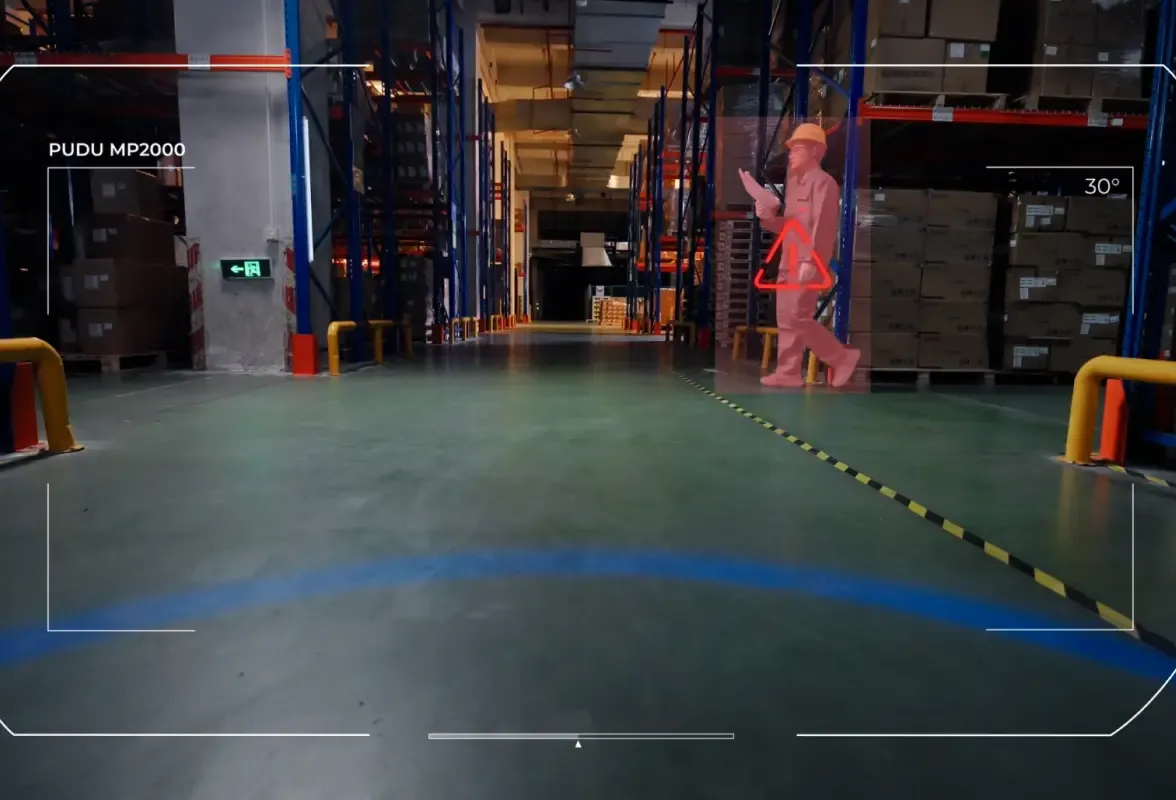
Dinaminės kliūtys – išmanus išvengimas ir sustojimas
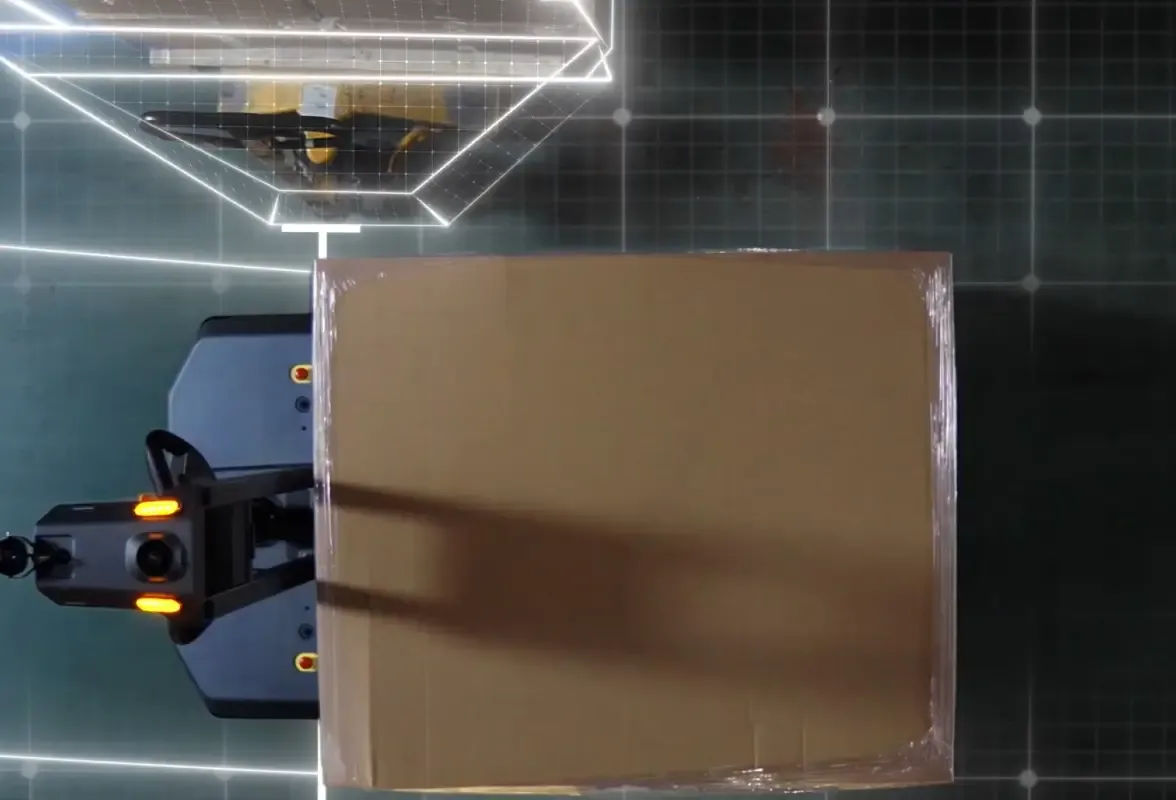
Statinės kliūtys – autonominis maršruto keitimas
Lankstus dviejų režimų veikimas
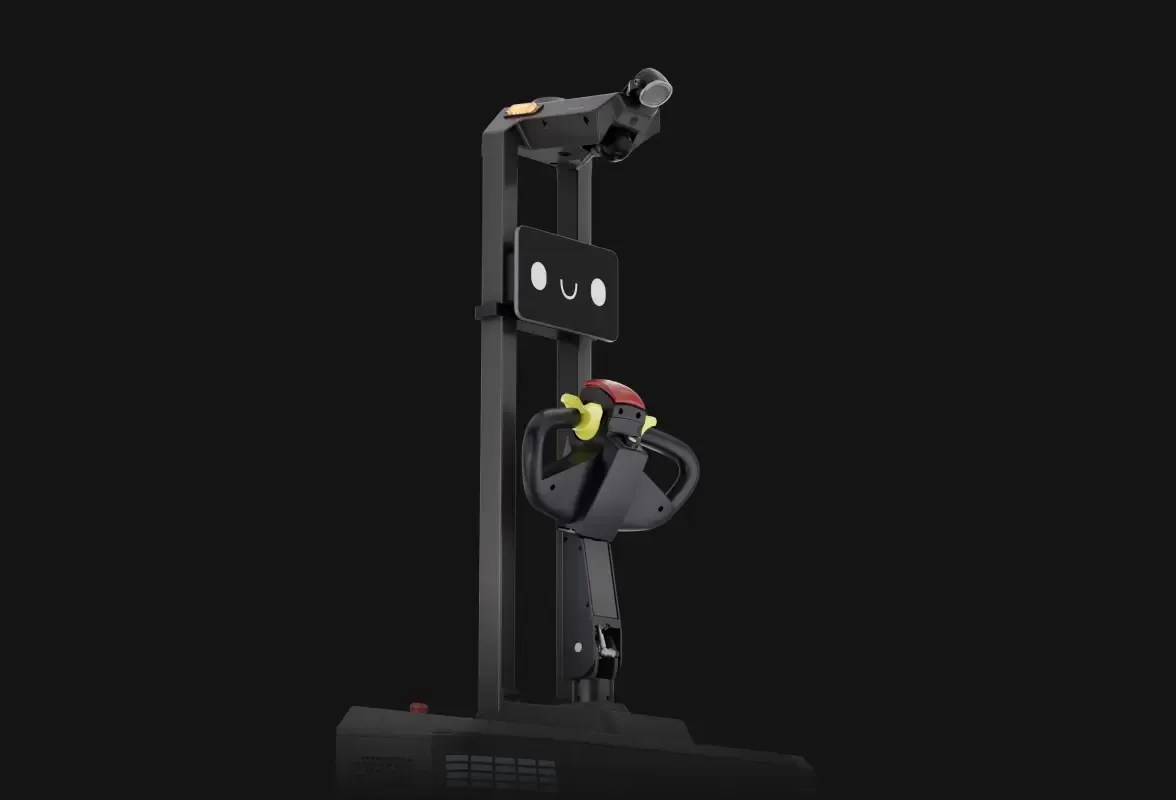
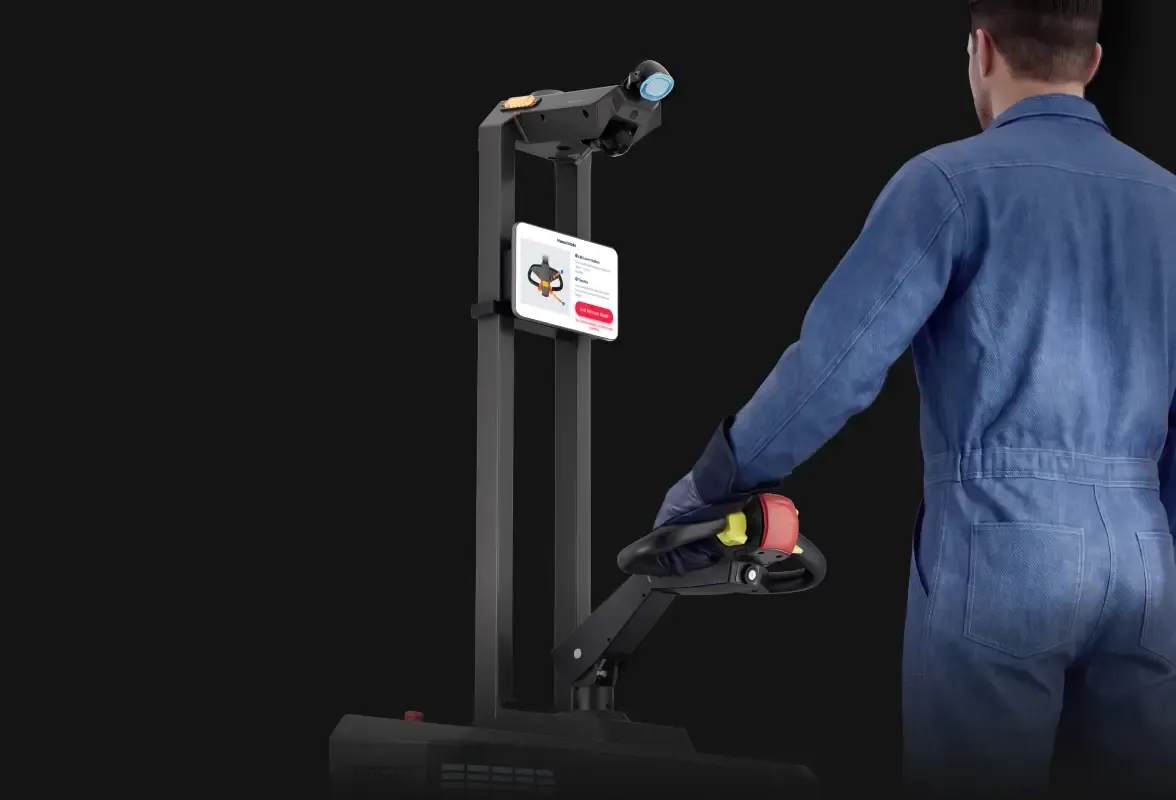
Robotas sklandžiai persijungia tarp autonominio ir rankinio valdymo režimų. Įprastas užduotis atlieka savarankiškai, o prireikus operatorius gali perimti valdymą, užtikrinant patikimą ir nepertraukiamą darbą.
IoT integracija ir valdymas
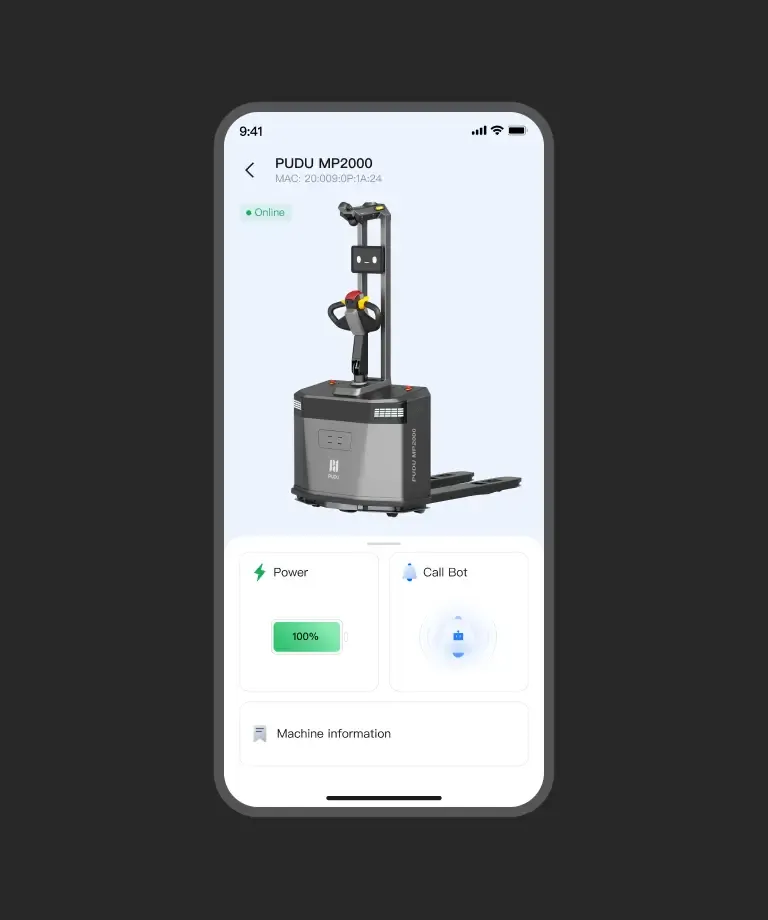
Užduotys gali būti siunčiamos per „PUDU Link“, API, balso komandomis arba valdymo mygtukais. Papildoma integracija su liftais, automatinėmis durimis ir kitais IoT įrenginiais leidžia lanksčiai valdyti užduotis ir koordinuoti įrangos veikimą.
Pagrindinės PUDU MP2000 taikymo sritys
Efektyvus medžiagų judėjimas svarbiausiuose logistikos etapuose
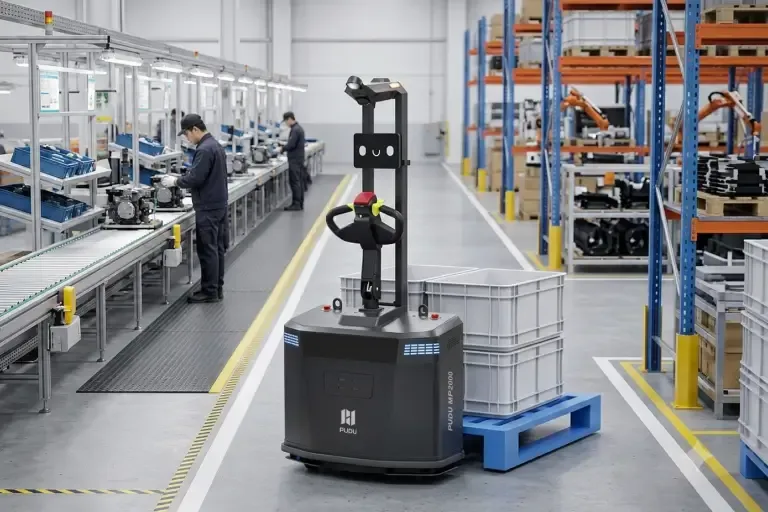
Gamyba
Tiekimas prie gamybos linijos
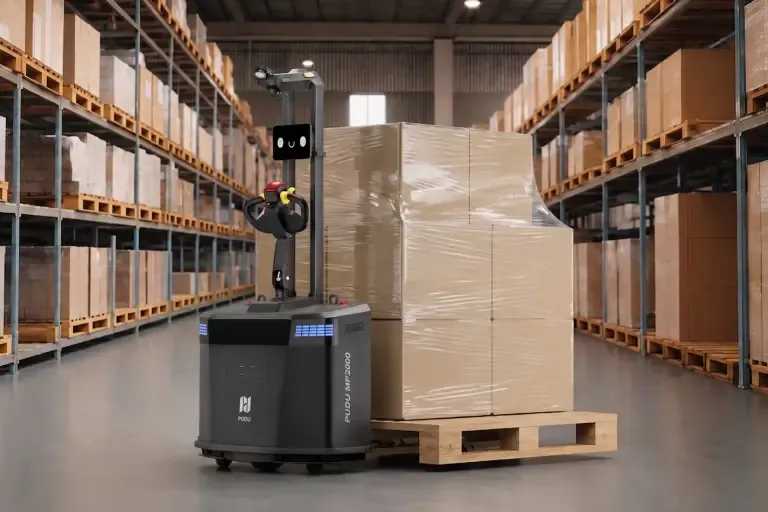
Sandėliavimas
Palečių transportavimas
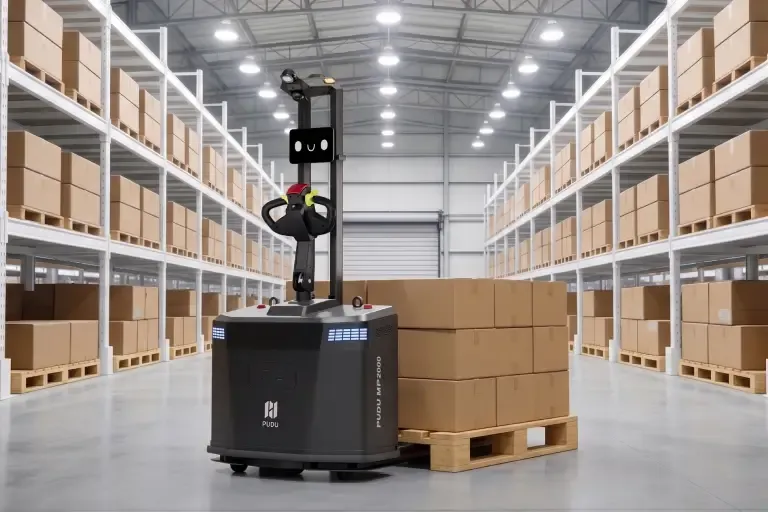
Logistika
Pervežimas paskirstymo centre
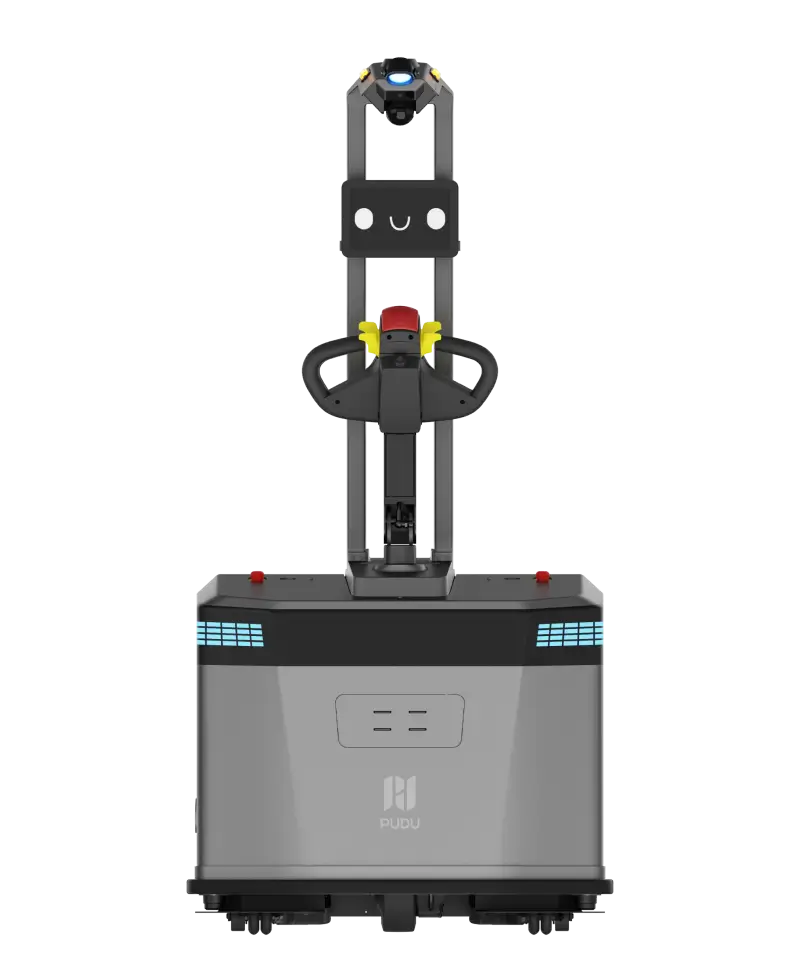
Produkto apžvalga – MP2000 Standard
Modelis
MPID01-N
Bendri matmenys
1585 × 910 × 1870 mm
Maksimali keliamoji galia
2000 kg
Maksimalus pakėlimo aukštis
200 ± 5 mm
Nuleistų šakių aukštis
80 ± 5 mm
Praėjimo plotis 90° palečių paėmimui
≤ 2000 mm – 1200 × 1000 mm paletei
≤ 1960 mm – 1200 × 800 mm paletei
Išorinis šakių plotis
550 mm
Navigacijos metodas
3D LiDAR-SLAM, VSLAM
Maksimalus įveikiamas slenkstis / tarpas
10 mm / 35 mm
Įveikiamas nuolydis
3° su pilna apkrova / 8° be krovinio
Įkrovimo laikas
Apie 2 val. – 200–240 V AC
Apie 3,2 val. – 100–120 V AC
Baterijos veikimo laikas
Iki 12 val. be krovinio
Iki 6 val. su maksimalia apkrova
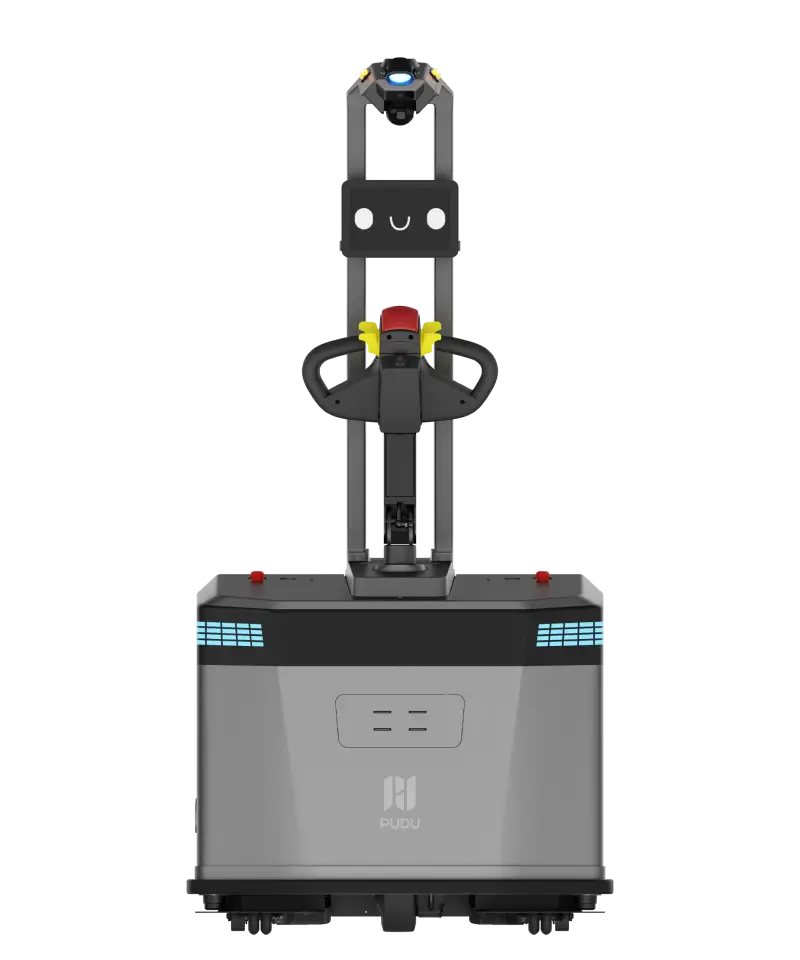
Produkto apžvalga – MP2000 su siauromis šakėmis
Modelis
MPID01-N
Bendri matmenys
1585 × 910 × 1870 mm
Maksimali keliamoji galia
2000 kg
Maksimalus pakėlimo aukštis
200 ± 5 mm
Nuleistų šakių aukštis
80 ± 5 mm
Praėjimo plotis 90° palečių paėmimui
≤ 2000 mm – 1200 × 1000 mm paletei
≤ 1960 mm – 1200 × 800 mm paletei
Išorinis šakių plotis
550 mm
Navigacijos metodas
3D LiDAR-SLAM, VSLAM
Maksimalus įveikiamas slenkstis / tarpas
10 mm / 35 mm
Įveikiamas nuolydis
3° su pilna apkrova / 8° be krovinio
Įkrovimo laikas
Apie 2 val. – 200–240 V AC
Apie 3,2 val. – 100–120 V AC
Baterijos veikimo laikas
Iki 12 val. be krovinio
Iki 6 val. su maksimalia apkrova